


无人机行业正在跨越人工操控飞行阶段,走向能够自主运行、自动采集数据、以极少人工介入响应现实事件的系统。在这一转变中有两个词频繁出现:机巢(drone-in-a-box)系统与自主无人机。
虽然二者常被放在一起讨论,但它们描述的是无人机技术的不同侧面。机巢(drone-in-a-box)系统关注的是无人机在哪里存放、如何部署、充电与维护,而自主无人机关注的是无人机能够多独立地执行任务。
无人机可以自主飞行而不必装在机巢里,而机巢(drone-in-a-box)系统也可以根据软件与任务能力具备不同程度的自主性。本指南将说明这些技术如何运作、有何区别,以及如何针对不同作业需求选择合适方案。
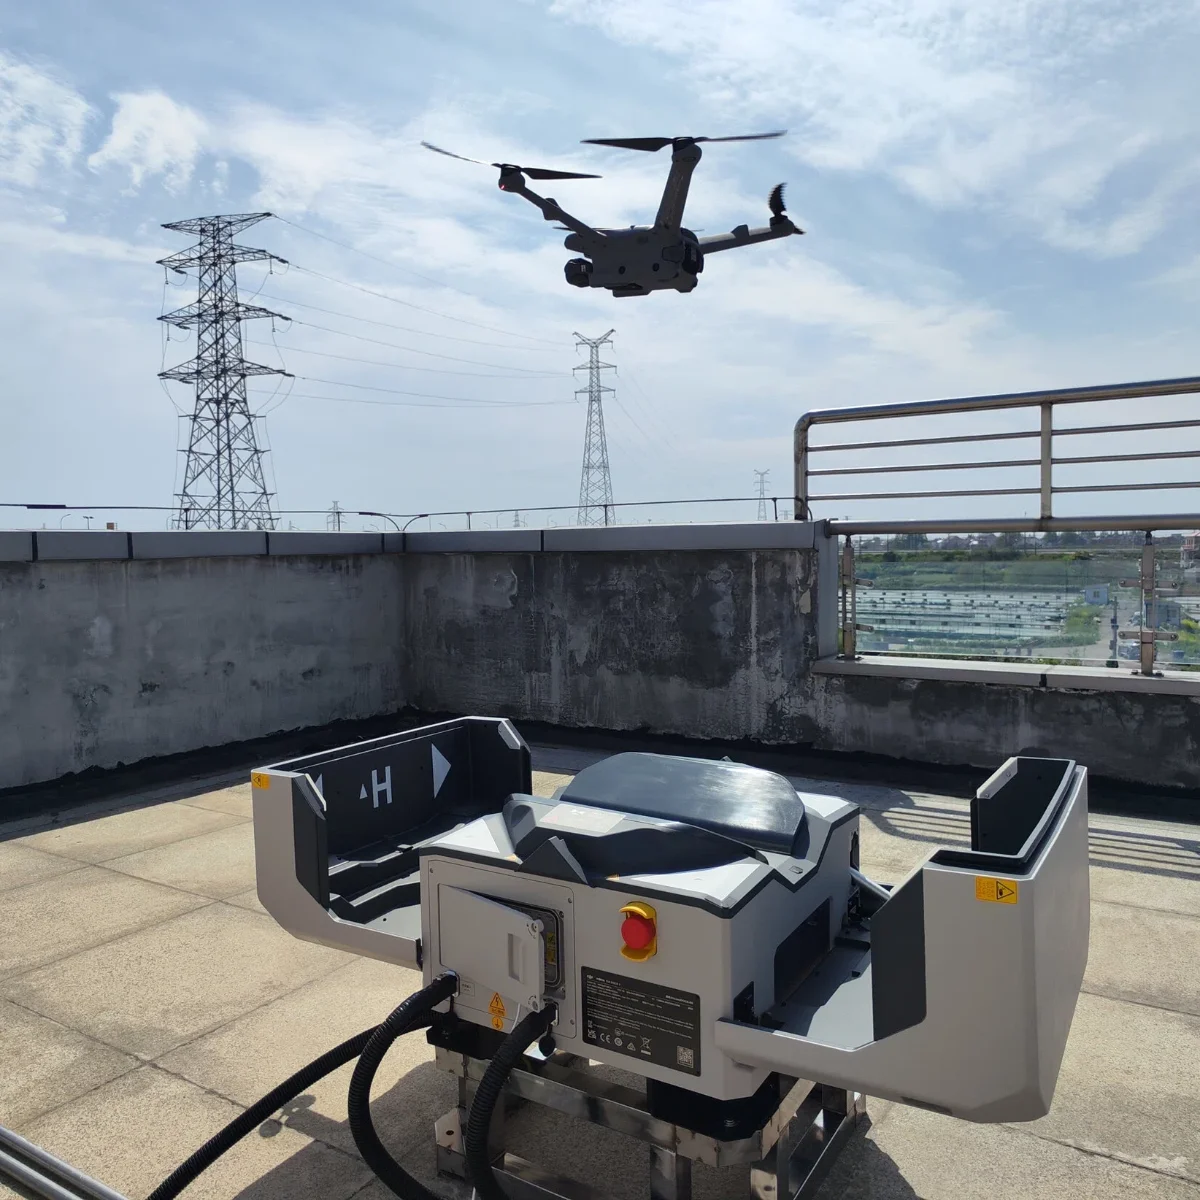
无人机机巢(drone-in-a-box,DiaB)系统是一整套自成体系的空中基础设施。飞行器驻留在一个防风雨的机箱内,这个机箱同时充当起飞平台、降落平台、充电(或换电)站、数据上行链路和环境庇护所。系统通常安装在作业现场或其附近,并长期留在那里。
当任务被触发——无论是按预定日程,还是响应外部传感器告警(例如周界入侵)——机库会物理打开,无人机自动起飞。完成数据采集任务后,无人机导航返回机库,精确降落在平台上,通过机库的网络连接把数据卸载到云端,并开始为下一次飞行充电。

这种闭环改变了无人机作业的经济账。企业不必每次飞行都运送设备、派出飞手、手动起飞、回收飞机再处理影像,而是可以把无人机留在需要监控的资产现场。这对光伏电站、变电站、建筑工地、港口、矿区、铁路走廊和周界安防等应用尤其有用。
这两个词经常被混用,但并不相同。无人机停靠站(或机巢/机库硬件)主要指物理设备——带降落平台、充电接口、环境控制和机械执行机构的防风雨箱体。无人机机库系统则是完整方案:停靠站加上飞机、通信链路、任务管理软件、数据流程,以及支撑远程或自动化作业的操作规程。简而言之,停靠站是一个部件;DiaB 则是围绕它构建的作业生态。
机巢(DiaB)并没有唯一的架构。合适的配置取决于任务频次、载荷、天气暴露程度、供电条件、法规环境,以及运营方能够接受多少人工参与。
这是最常见的配置:一台兼容的多旋翼驻留在固定场地的一座全天候机巢中。它适合周期性周界巡视、屋顶巡检、进度记录、热成像扫描以及事件响应。
多机巢网络会在大型工业园区、城市片区、管线路由或物流园区内部署多个机巢。控制平台按位置、电池状态、机巢可用性、天气状况和优先级分配任务。这种配置可以缩短抵达告警现场的时间,并形成冗余。
停靠站可以安装在拖车、卡车、船舶或临时野外基地上。这种布置适用于灾害评估、临时建设工程、基础设施勘测和应急作业。机动性提升了覆盖范围,但也带来额外的工程问题:振动、朝向、调平、可靠供电、稳定通信,以及重新部署后准确的起降基准。
机巢本身通常由市电直连、重型发电机供电;在偏远的离网地点,则采用独立光伏阵列搭配缓冲电池组供电。至于给舱内无人机充电,业内主要采用三种方式:
•导电(触点)充电:最常见的方式。无人机降落时,起落架或机腹上的金属触点接触停机坪上的带电导轨。它快速高效,但要求高精度降落。
•感应(无线)充电:与手机无线充电板类似,电能通过电磁场传输。它对降落时的轻微偏移有很强的容错性,也消除了触点脏污或腐蚀的隐患,但发热更多、充电更慢。
•机械臂自动换电:无需等待充电,机舱内的机械臂会直接取下耗尽的电池,再装入一块满电电池,让无人机在数秒内重新升空,把可用率提到最高。
自主无人机是一种能够在很少或没有实时人工操控的情况下,完成任务的大部分甚至全部内容的航空器。它感知环境,在机载或边缘端处理数据,做出决策并执行。核心使能要素包括多传感器套件(摄像头、LiDAR、雷达、IMU、GNSS)、用于感知与规划的机载计算,以及负责导航、避障和任务自适应的软件。

真正自主的无人机不会盲目沿着预设的 GPS 航线飞行,而是依靠机载边缘计算和一整套传感器载荷去「看」世界。它实时处理这些数据,从而躲避突然出现的障碍、根据风况变化调整航线,并动态跟踪移动目标,全程无需人手触碰摇杆。
常规(或传统)无人机通常由远程飞手操控,或按预先编程的航线自动飞行。实时决策的责任仍在飞手;飞机执行指令,但不会独立理解新出现的情况。自主无人机则能自己应对这些情况。监管框架(例如 EASA 的区分)也强化了这一差别:自动作业沿预定路径飞行,遇到计划外事件需要远程飞手介入;自主作业则依赖系统自身应对未知情况的能力。大多数消费级无人机,以及许多商用无人机,仍属于自动或飞手辅助,而不是完全自主。
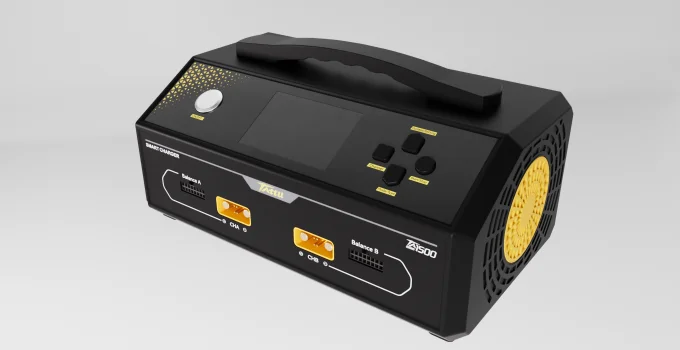
任何自主空中系统的限制因素,都是能量密度与可靠性。这些无人机在飞行的同时还要执行计算很重的任务(实时 AI 处理、主动 LiDAR 扫描),因此需要高度专用的动力系统。普通消费级航模电池不够用。对于持续、自动化的 B2B 作业,行业依赖经过精心设计的化学体系与智能管理:
•锂聚合物(LiPo):无人机本体上无可争议的标准方案。LiPo 能提供抬升重型传感器载荷、执行激进避障机动所需的超高放电倍率,同时保持轻量化、模块化的形态。
•磷酸铁锂(LiFePO4):虽然略重,但 LiFePO4 化学体系正越来越多地被指定用于机巢内的缓冲电池。它们具备极高的热稳定性(对极端高温下的户外机巢至关重要),并能承受数千次深度充放电循环而不会显著衰减。
•智能电池管理系统(BMS):自主无人机不能一直飞到电量耗尽。它使用内置 BMS 板的智能电池。这些板卡与无人机飞控和机库边缘计算机无缝通信,持续广播荷电状态(SoC)、电芯健康与温度。一旦 BMS 检测到异常热尖峰,就会自动触发无人机中止任务并安全返回机库。
简单来说:自主无人机是载具;机库无人机(Drone-in-a-Box)是基础设施。
可以有自主无人机而没有机库。例如,测绘员可以从汽车后备箱里手动取出一台自主无人机,放在地上,让它自己完成整片森林的测绘。反过来,没有自主无人机在里面,就不可能有全自动的无人机机库系统。机库需要一架智能飞机,能在没有飞手的情况下起飞、导航,并精确降落回充电触点上。
许多现代机库平台都融入了高度自主能力,许多自主无人机也受益于停靠基础设施。这两个概念是互补的,而不是互相排斥。它们共同构成一套完整的闭环系统:自主无人机提供空中智能,机库提供物理自动化,最终让企业在不增加飞手编制的前提下扩大数据采集规模。
无人机机库系统与自主无人机紧密相关,但解决的是作业挑战的不同部分。自主能力让无人机能够导航、巡检、对既定条件作出反应,并以更少的持续飞手介入完成可重复任务。无人机机库系统则补上让这些任务可规模化的基础设施:防护存放、自动充电、远程连接、任务调度和机队监管。
随着商业行业不断扩大作业规模,依赖人工飞手完成日常、重复的数据采集,正逐渐变成物流与组织上的瓶颈。这些技术的真正价值,不在于单独部署其中某一种,而在于深度融合。当前沿自主机体与可靠的停靠基础设施、先进的电池管理系统搭配在一起,企业便不再只是操作单架无人机,而是在指挥一条持续、可自我维持的数据采集流水线。这种闭环自动化,正是工业航空作业的确定未来,能让企业最大化作业可用时间,同时从根本上降低人员风险与运营开销。作为全球领先的无人机电池制造商,Tattu 提供能量密度高达 500 Wh/kg 的半固态电池。这些电池专为自主无人机机库系统打造,是勘测、测绘与基础设施巡检等长航时应用的理想动力方案。如需进一步咨询、技术支持或批量订购,请联系 info@tattuworld.com。






 博客
 博客
 博客


